

Om du har spenderat någon realtid medultraljudsflödesmätare, du vet redan tonhöjden: icke-invasiv, inga rörliga delar, fungerar på nästan vad som helst. Och se, det är mest sant. Men exakthetskonversationen? Det är där saker och ting blir intressanta-och ibland frustrerande. Eftersom en ultraljudsmätare som är noggrann i ett labb kan bete sig helt annorlunda när du bultar fast den på en riktig pipeline med armbågar, temperatursvängningar och allt annat som din process kastar på den.
Det här är inte menat att skrämma dig från tekniken. Ultraljudsmätare är fortfarande ett av de bästa alternativen för många applikationer. Poängen är att förstå vad som påverkar deras noggrannhet och-mer än viktigare-vad du faktiskt kan göra åt det.

Grunderna Ingen förklarar ordentligt
Transittid-ultraljudsflödesmätare fungerar genom att skicka akustiska pulser mellan två givare-en uppströms, en nedströms. Pulsen som färdas med flödet kommer något snabbare än den som kämpar mot den. Den tidsskillnaden, vi pratar om nanosekunder här, omvandlas till en flödeshastighet.
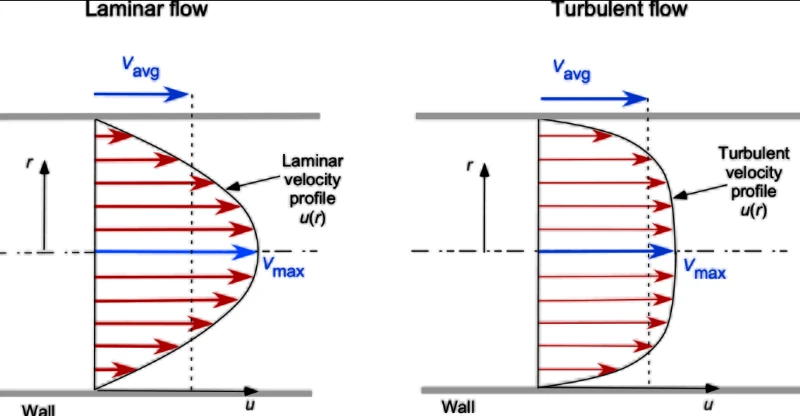
Enkelt nog på papper. Problemet börjar när du inser att hastighetsmätning sker längs en enda bana (eller kanske några stigar i finare meter), men vad du faktiskt bryr dig om ärgenomsnitthastighet över hela rörtvärsnittet-. Vätskan rör sig inte med samma hastighet överallt. Det är långsammare nära väggarna, snabbare i mitten. Förhållandet mellan vad mätaren ser och vad som faktiskt händer beror på något som kallas hastighetsprofilen-och den profilen ändras med Reynolds tal, rörets ojämnhet, uppströms störningar och ett dussintal andra faktorer.
Varför din mätare ljuger (ibland)
Låt oss vara raka på de viktigaste felkällorna.

Hastighetsprofilförvrängning
Sätt en armbåge uppströms om din mätare och du har precis skapat ett asymmetriskt flöde. Hastighetsfördelningen blir sned, kanske virvlande, och din enda-vägsmätning representerar nu... vad exakt? Forskning har visat fel upp till 15 % från enbart uppströmsstörningar när du inte tar hänsyn till dem. Flera-vägmätare hjälper avsevärt-de att sampla hastighet på flera punkter över rördiametern och använder vägda medelvärden-men de är inte magiska. En svårt störd profil kan fortfarande snubbla dem.
Reynolds nummerproblem
Här är något som fångar folk ur vakt. Formen på din hastighetsprofil är inte fast-den ändras med Reynolds nummer. Vid låga flöden (laminär regim, Re under ca 2300) får man en parabolisk profil. Centrumhastigheten kan vara dubbelt så stor som genomsnittet. Vid höga flöden (turbulent, Re över 4000) planar profilen ut betydligt; centrumhastigheten är kanske 1,1 till 1,2 gånger genomsnittet.
Vad betyder detta rent praktiskt? Korrektionsfaktorn som din mätare tillämpar vid en flödeshastighet kan vara fel vid en annan. De flesta tillverkare bygger in viss kompensation, men antagandena bakom det kanske inte matchar dina faktiska förutsättningar.
Power-laghastighetsprofiler har använts för att modellera detta i årtionden. Nikuradses arbete från 1930-talet-ja, det gamla-lägger fortfarande grunden för många korrigeringsalgoritmer. Profilen följer ekvationen u/u_max=(1 - r/R)^(1/n), där n varierar med Reynolds tal. När n är runt 7, tittar du på en ganska platt turbulent profil. När n faller mot 4 blir saker mer spetsiga. Korrektionsfaktorn för en enskild mittlinjebana kan svänga från 0,75 till 0,95 beroende på förhållandena.
Rörväggens ojämnhet
Grova rör gör profilen plattare. Nya släta rör jämfört med korroderade gamla kan innebära en skillnad på 0,5 till 1 % i avläsningar över tid-och du kommer förmodligen inte att märka det förrän du undrar varför din mätare drev.
Temperatur: Den tysta sabotören
Detta förtjänar ett eget avsnitt eftersom temperaturen påverkar ultraljudsmätningen på sätt som inte är direkt uppenbara.
För det första ändras ljudets hastighet i din vätska med temperaturen. I vatten ökar ljudhastigheten med ungefär 2,4 m/s för varje grad Celsius stiger. Mätarens gångtidsberäkning förutsätter en viss ljudhastighet; får det fel och din flödesavläsning skiftar. Moderna mätare inkluderar temperatursensorer och kompensationsalgoritmer, och de bra kan minska temperatur-inducerade fel från 1,5 % ner till cirka 0,2 %. Men billigare enheter med dålig ersättning? De kommer att vandra.
För det andra-och den här är subtil-omvandlarna själva ändrar egenskaper med temperaturen. Deras elektromekaniska svar skiftar. Tidpunkten för när de faktiskt skjuter kontra när de påstår sig skjuta drivor. Om dina uppströms- och nedströmsgivare inte matchar perfekt (och det gör de aldrig, inte ens från samma tillverkningssats), får du en bias som varierar med temperaturen. Vissa tidningar rapporterar omvandlartidsförskjutning i storleksordningen pikosekunder per grad, vilket låter trivialt tills du kommer ihåg att du mäter nanosekunders-skalskillnader.
För det tredje expanderar själva röret och drar ihop sig. Banlängden ändras. Liten effekt, vanligtvis, men den ackumuleras med allt annat.
Korrigering av flödeshastighet: gör det faktiskt bättre
Okej, nog med problem. Vad kan du göra?
Få din installation rätt
+
-
Det tråkiga svaret, men det mest effektfulla. Raka rördrag spelar roll. Den gamla tumregeln var 10-20 rördiametrar uppströms mätaren, 5 nedströms. Det är rimligt för enkel-vägsmätare; design med flera-vägar är mer förlåtande men drar fortfarande nytta av rent flöde. Om du inte kan uppnå bra raka körningar kan flödeskonditionerare hjälpa-rörbuntar, perforerade plattor, anordningar av skoveltyp. De hackar upp den störda profilen och ger den en chans att organisera om.
Vid två rördiametrar nedströms från en störning fann en studie att ultraljudsmätare kunde vara avstängda med 15 % med 21 % osäkerhet. Med 10 diametrar krymper det dramatiskt. Med 50 diametrar är du i princip vid idealiska förhållanden. De flesta riktiga installationer hamnar någonstans däremellan, så den praktiska frågan blir: hur mycket fel kan du tolerera och hur mycket rörlängd kan du allokera?
Tillämpa korrigeringsfaktorer korrekt
+
-
Om du känner till Reynolds-numret för ditt flöde (och du borde kunna beräkna det utifrån hastighet, rördiameter och kinematisk viskositet), kan du tillämpa profilkorrigeringsfaktorer. För en enda diametral bana relaterar korrigeringsfaktorn K banans-medelhastighet till tvärsnitts-genomsnittshastighet. K varierar från kanske 0,75 i laminärt flöde till cirka 0,94 i fullt utvecklat turbulent flöde.
Vissa nyare mätare gör detta automatiskt med inbyggda-algoritmer. Andra ger dig tillgång till att justera faktorn manuellt. Ytterligare andra antar ett fast värde som är "tillräckligt nära" för deras förväntade driftsområde. Vet vilken typ du har.
För störda flöden där profilen är asymmetrisk har bias{0}}korrigerande multiplikatorer utvecklats. De beror på typen av störning (enkel armbåge, dubbel armbåge ut-ur-planet, ventil, etc.) och avståndet därifrån. Dessa är inte perfekta-de är baserade på genomsnittliga experimentella data-men att använda dem slår att ignorera problemet.
Fler-sökvägskonfigurationer
+
-
Att gå från en ultraljudsväg till fyra eller fem förbättrar dramatiskt noggrannheten under verkliga förhållanden. Banorna är placerade på specifika avstånd från rörets centrum, viktade enligt integrationsscheman (gaussisk kvadratur och liknande metoder) som approximerar verkligt-tvärsnittsmedelvärde.
British Gas föreslog en 4-vägsgeometri på den tiden som blev allmänt använd i ansökningar om vårdnadsöverföring. Den uppnår noggrannhet inom 0,2 % av det faktiska flödet oavsett profilorientering-åtminstone när profilen följer förväntade mönster. Jämför det med enkelvägsmätare som kan svänga 1,4 % bara från att rotera mätplanet i förhållande till en störning. Stor skillnad för skattemätning.
Fler-vägsmätare ger också inbyggd-diagnostik. Du kan jämföra hastigheter från olika banor. Om väghastigheterna inte stämmer överens i förväntade förhållanden, är något fel med flödesprofilen, och du vet att undersöka.
Temperaturkompensation gjort rätt
+
-
Lita inte på en enda temperatursensor långt från mätpunkten. Mät temperaturen vid eller nära givarna. Använd den uppmätta temperaturen för att beräkna ljudhastigheten om din mätare inte gör det automatiskt. För vätskor med kända egenskaper finns tabeller; för anpassade vätskor kan du behöva karaktäriseringsdata.
För hög-precisionstillämpningar blir givarens kompensation mer involverad. Tillvägagångssättet innebär att mäta svängningsperioden för mottagna signaler och använda både period och temperatur som indata till en linjär kompensationsalgoritm med två-punkter. Det låter komplicerat eftersom det är det, men IC-tillverkarna har börjat bygga upp detta till dedikerad tid-till-digitala omvandlingschips.
Clamp-om specifika frågor
+
-
Klämma-på meter lägger till ytterligare ett lager av komplexitet: rörväggen. Ljud färdas genom väggen, bryts vid gränssnitt och plockar upp förseningar. Noggrann väggtjockleksmätning är kritisk-använd en separat tjockleksmätare, vinkelrätt mot ytan, med kopplingsgel. Korrosion eller kalkavlagringar kastar av sig både väggtjocklek och innerdiameter. En studie från 2016 som testade nio bärbara klämmor-på mätare fann genomsnittliga fel från -12,8 % till +1.2 %, med de flesta underskattade flödet. Åtta av nio meter avläst lågt.
Avancerade signalbehandlingstekniker
Transporttidsskillnaden du försöker mäta kan vara tiotals nanosekunder. Att extrahera det från brusiga signaler kräver bra algoritmer.
Noll-genomgångsdetektering är den traditionella metoden: hitta var den mottagna vågformen korsar noll amplitud, använd den timingen. Enkel och snabb, men känslig för brus och amplitudvariationer.
Kors-korrelation ger bättre brusimmunitet. Den jämför hela uppströms- och nedströmsvågformerna och hittar tidsförskjutningen som maximerar deras korrelation. Matematiken är tyngre, men FPGA:er hanterar det lätt nu. Vissa implementeringar uppnår sub-nanosekundersupplösning.
På senare tid har metoder för djupinlärning visat lovande för uppskattning av flödeshastighet under komplexa förhållanden. Träna ett neuralt nätverk på CFD-simulerade flödesfält och deras motsvarande ultraljudssignaturer; låt den lära sig de mönster som människor kan missa. Fortfarande experimentell i kommersiella produkter, men de akademiska artiklarna är uppmuntrande.

Kalibreringsverkligheter
Fabrikskalibrering använder idealiska förhållanden: långa raka rör, stabilt flöde, kända vätskor, kontrollerad temperatur. Din installation har inget av dessa. Det gör inte kalibreringen värdelös, men det betyder att den angivna noggrannheten (ofta ±0,5 % till ±1 % av avläsningen) representerar bästa-prestanda.
In-kalibrering eller verifiering mot en referensmätare hjälper till att etablera verklig-världsprestanda. Coriolis-mätare är utmärkta referenser om du kan installera en; de är immuna mot de flesta profileffekter som stör ultraljud. Vissa operationer använder en master ultraljudsmätare med betydligt högre noggrannhet (fler vägar, bättre bearbetning) för att kontrollera arbetshästenheter.
Kalibrering med flera flödeshastigheter över ditt förväntade driftsområde är värt ansträngningen. Mätaren kan vara spot-på med 50 % kapacitet men glida med 10 % eller 90 %. Skaffa datapunkter, anpassa en korrigeringskurva om det behövs.
När ultraljud inte är svaret
Ärligt snack: ibland är en annan mätarteknik mer vettig. Om du behöver 0,1 % noggrannhet och har råd med kostnaden vinner Coriolis-mätare. De mäter massflöde direkt, ignorerar hastighetsprofiler och är i stort sett opåverkade av temperatur. Nackdelen är pris, storlek och tryckfall-men för förvaringsöverföring av hög-värdeprodukter betalar de för sig själva.
För ledande vätskor med mycket stört flöde kan magnetiska flödesmätare överträffa ultraljud. De är okänsliga för profilform så länge profilen är axelsymmetrisk (vilket armbågar och ventiler kan störa, men mindre allvarligt än med ultraljud).
Men för stora rör, gastillämpningar, eftermonterade installationer där du inte kan kapa röret eller situationer där tryckfall är oacceptabelt-förblir ultraljud ofta det enda praktiska alternativet. Känn till deras begränsningar och arbeta runt dem.
Att dra ihop det
Ultraljudsflödesmätarens noggrannhet i den verkliga världen beror på att du förstår gapet mellan laboratorieförhållanden och din faktiska installation. Hastighetsprofileffekter, temperaturvariationer, givaregenskaper, rörförhållanden-alla bidrar. Den angivna noggrannheten på ±1 % kan bli ±3 % eller sämre om du ignorerar dessa faktorer.
De goda nyheterna: de flesta av dessa problem har kända lösningar eller åtminstone kända lösningar. Korrekt installationsmetoder, lämpliga korrigeringsfaktorer, bra temperaturkompensation, fler-designer där budgeten tillåter och realistisk kalibrering under faktiska förhållanden kan föra verkliga-världens prestanda mycket närmare teoretiska gränser.
Lita inte blint på specifikationsbladet. Förstå vad som påverkar din mätare, mät vad du kan, korrigera för det du vet och bibehåll lämpliga osäkerhetsmarginaler för det som förblir okänt. Det är inte pessimism-det är metrologi.
Och om någon frågar om din ultraljudsmätare är korrekt är det ärliga svaret: det beror på. Men nu vet du på vad.


